Ir al contenido principal

Máquinas, automatismos, robots.

¿Qué tienen en común?

“Son máquinas automáticas que realizan por sí solas la acción para la que están diseñadas”
Pixabay

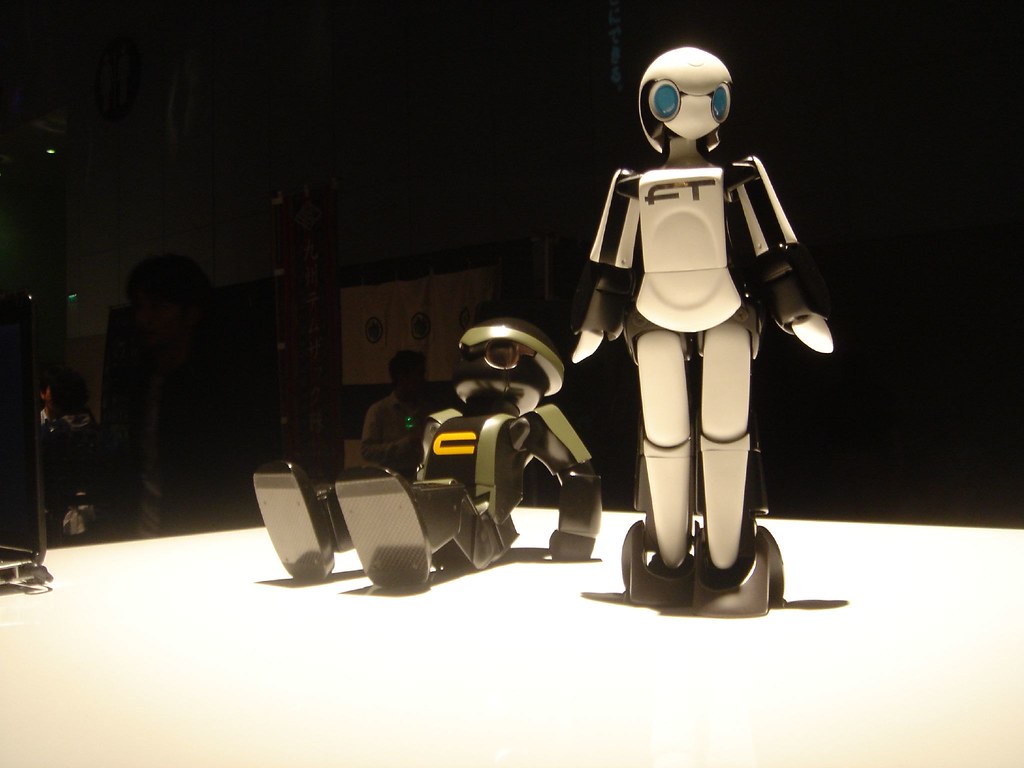
Flickr
Pixabay


¿En qué se diferencian?

“Un robot debe ser capaz de realizar distintos tipos de tareas, mientras que la máquina está diseñada para repetir una tarea específica con movimientos precisos. Además, un robot es autónomo y una máquina tiene que estar controlada para funcionar”
Ruta N Medellín

Comentarios

Entradas populares de este blog

Tipos de sensores. Sensores de contacto:   “ Tienen la finalidad de detectar el final del recorrido de componentes mecánicos (o en otras palabras, su posición límite). Un ejemplo de ellos son las puertas que se abren de forma automática, que cuando ya están completamente abiertas, el motor que las acciona sabe que debe detenerse.” LEGO Education-ROBOTIX Vídeo con demostración: Sensor de contacto Sensores ópticos: “Permiten detectar la presencia de un objeto o de una persona que interrumpe un haz de luz que llega hasta el sensor. Un ejemplo de ellos son las fotorresistencias o LDR. Las LDR se utilizan principalmente en robótica con el objetivo de regular el movimiento de los robots y de detener su movimiento en el momento en el que estén a punto de tropezar con algún otro objeto.” KOMUNICATE          Vídeo con demostración: Robot con LDR Sensores de temperatura: “ Nos proporciona información de la temperatura del e...
Arquitectura de un robot. En un robot pueden distinguirse los siguientes  componentes: Sensores : captan información del entorno y se la envían a la unidad de control.  Dentro del robot hay dos tipos de sensores: los que se ocupan del estado interno de la máquina y los que se ocupan del entorno. Actuadores: realizan una acción a partir de los datos  de los sensores, efectuando movimientos. Estructura o esqueleto:  es la que conforma la apariencia del robot,   y la que permite realizar sus tareas  y soportar los esfuerzos que sufra. Alimentación: proporciona la energía para el funcionamiento  de tofo el sistema y garantiza la autonomía del robot. Unidad de control:  dirige el trabajo de los actuadores (procesa la información que proporcionan los sensores y toma decisiones  de acuerdo con dicha información). angelmicelti.github.io Bibliografía: arquitectura de un robot flexbot Identificación de la estructur...